激光测距传感器和激光位移传感器,名字只差两个字,现场经常被当成同一类东西。实际上两者的测量原理、精度量级和适用场合都不一样,混着用很容易出问题。这篇文章把差别讲清楚。
两类激光传感器速查对比
| 对比项 | 激光测距传感器 | 激光位移传感器 |
|---|---|---|
| 测量原理 | 飞行时间法:发一束激光脉冲,按往返时间反推距离 | 三角反射法:按漫反射光斑在接收器上的位置变化反推位移 |
| 精度量级 | 以测距离为主,微米级重复精度不是强项 | 短距离高精度,线性度可做到 1μm 级,分辨率可到 0.1μm |
| 量程特点 | 量程可以做得很大 | 量程相对小,换精度 |
| 测的是什么 | 离目标有多远 | 位移、平整度、厚度、振动、直径等几何量 |
| 典型场合 | 车流量监控、交通违法监测,无人机 / 无人搬运车 / 自动驾驶的测距与避障 | 自动化产线位置检测、形状测量 |
一、原理不一样
激光测距传感器走的是"飞行时间"路线。探头发一束激光脉冲出去,光打到目标物表面后向各个方向散射,其中一部分反射光回到传感器,被接收镜头成像到雪崩光电二极管上。雪崩光电二极管是一种带放大功能的光学器件,能感受到很弱的光信号。传感器记录激光从发出到被接收所经历的时间,用这个时间反推距离。
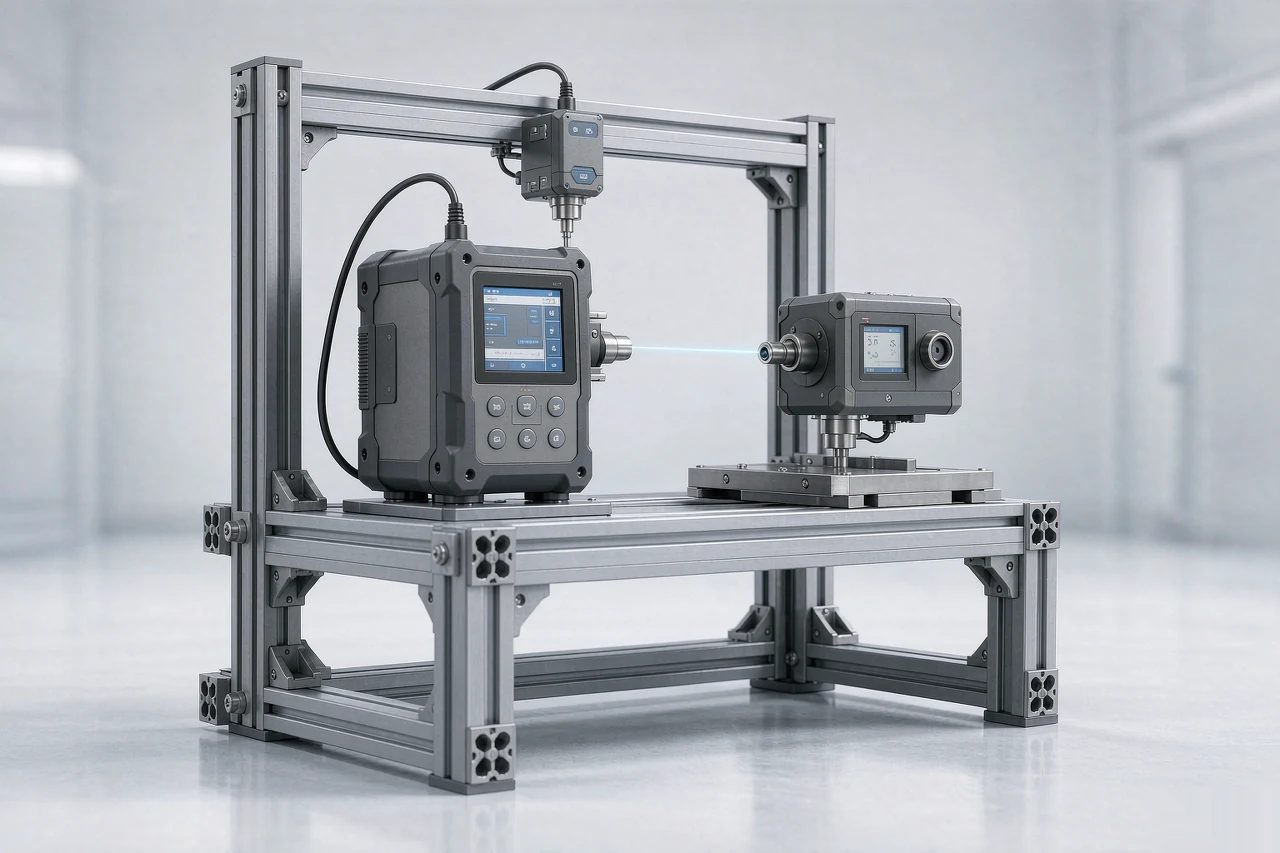
激光位移传感器走的是"三角反射"路线。探头发出一束激光,在被测物体表面发生漫反射,反射光束落到探头内部的接收器件上。物体位置变了,反射光落在接收器上的位置也跟着变,通过计算这个角度变化量算出位移。所以这类产品也叫三角反射式激光位移传感器。
路线不同,精度量级差别很大。三角测量法适合短距离、高精度场合,线性度可以做到 1μm 级别,分辨率能到 0.1μm。飞行时间法测的是距离,量程可以做得很大,但那种微米级的重复精度不是它的强项。
二、应用场合不一样
激光位移传感器主要在"测形状"的场合用:物体的位移、平整度、厚度、振动、直径等几何量,还有自动化产线上的位置检测。
激光测距传感器主要在"测远近"的场合用:车流量监控、车辆与行人违法监测,以及无人机、无人搬运车、自动驾驶等领域的测距与避障。
三、选型时容易踩的坑
- 拿测距的量程去要求位移的精度。想要大行程又要微米级精度,本身是矛盾的,要么换拉绳位移传感器这类行程型产品,要么在机械结构上做文章。
- 忽略被测表面的反射特性。三角法依赖漫反射,镜面、透明、深黑表面都会明显影响读数,必要时先做表面处理或换用合适的量程档位。
- 只看标称精度不看重复性。现场真正影响控制质量的是重复性,选型时要把这一项单独确认。
说到底,激光测距和激光位移是两类工具:一个解决"离多远",一个解决"动了多少"。先想清楚测量目标,再回头看参数,选型就不会走偏。
相关产品:FCD型霍尔角度传感器