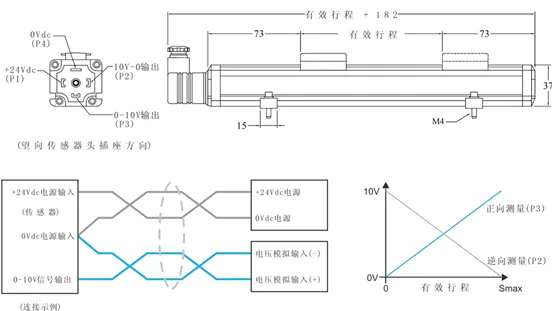
磁致伸缩位移传感器设定的有效行程都会比规格值略长,原因是厂方要确保设定的长度一定能覆盖客户要求的长度。所以传感器安装之后,一定要做一次校准。下面以18系列为例给出校准步骤。
校准步骤
第一步,把机台移动到起始点,记录位移传感器的相对读数。示例:在起始点,位移传感器读数=0.2V。
第二步,把机台移动到另一位置,测量实际行程并记录位移传感器读数。示例:实际行程=98mm,位移传感器读数=9.5V。
第三步,计算校准斜率:斜率=(实际行程)/(实际行程处读数−起始点读数)。按示例:斜率=98mm /(9.5V−0.2V)=10.537。
第四步,计算校准机台零位:机台零位=(斜率)/(起始点读数)。按示例:机台零位=10.537 / 0.2V=2.106。
第五步,代入方程式换算实际机台位移:位移=斜率×位移传感器读数−机台零位。按示例:位移=10.537×位移传感器读数−2.106。
为什么不能直接用出厂标定值
传感器出厂时以自身零点与满度为基准标定,装到机台上后,机台起始位置、安装同心度和行程范围都变了。直接读传感器电压,得到的只是绕组输出,不对应机台的真实位移,必须通过斜率换算。
现场提醒
取的两个点尽量跨过实际使用行程的大部分区间,两点太近会把误差放大。抄读数前等机台停稳,读数不跳了再记录。
校准完成后在实际行程两端各复核一次。机台机械部分做过调整、或者更换过电子头之后,校准要重做。
相关产品:LVDT和电位器电子尺的区别