静态标定时读数很准,设备一动、速度提上来,读数就开始偏小或者滞后——这类问题多数出在激励频率和运动频率的关系上。LVDT 输出的不是直流量,而是被位移调制的交流载波,载波跟不上位移变化,解调出来的值就跟不上。行业里有一条经验法则:激励频率至少要到运动频率的十倍。这篇讲这条法则从哪来、怎么用 FER8 的激励参数反推自己的运动上限。
LVDT 出的是被调制的载波
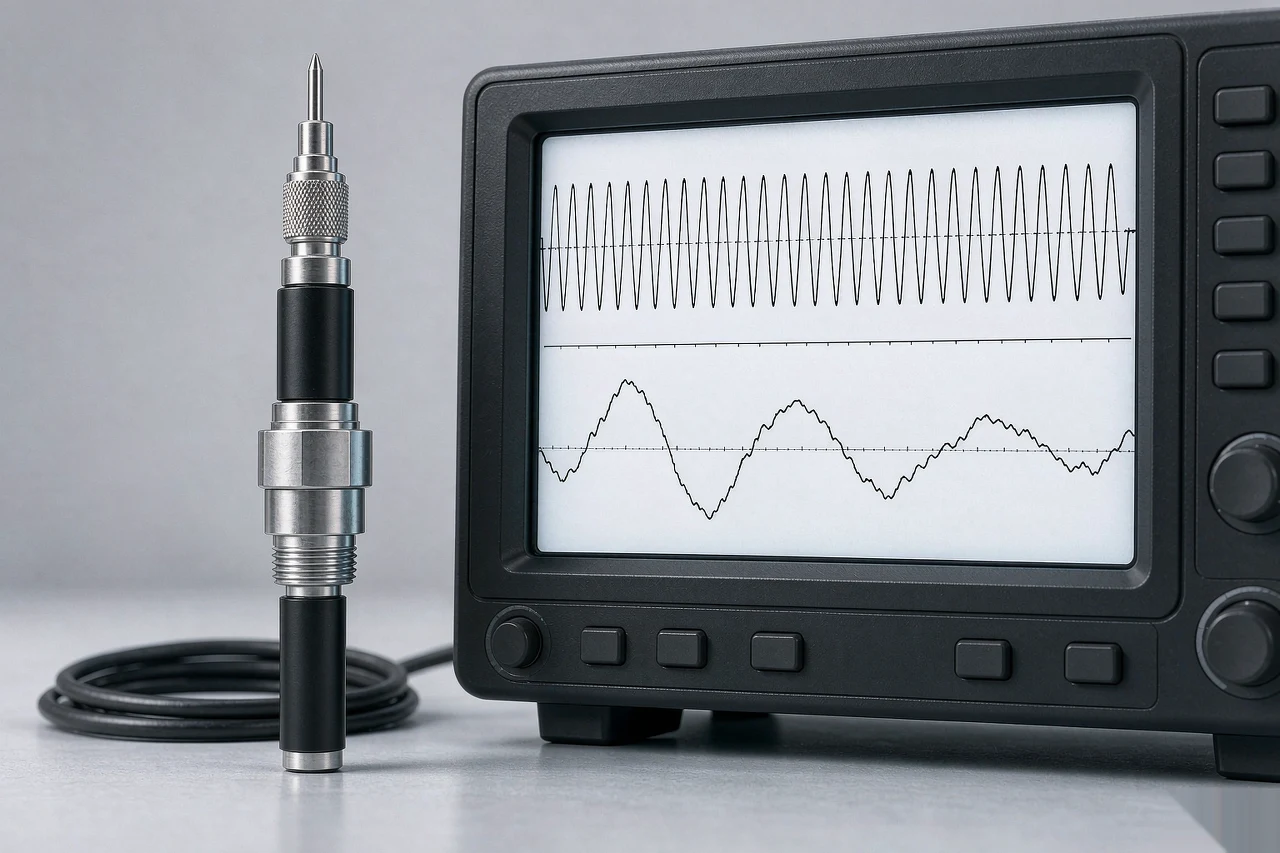
初级绕组加上交流激励后,铁芯移动改变次级两组的耦合,两组次级电压的差随位移变化。这个差值是一个交流信号,幅值跟着位移走,频率还是激励频率——这叫幅值调制(AM)。
变送器或调理模块要做的解调,相当于把这个包络取出来。包络要取得准,一个位移变化周期里得容纳足够多的载波周期,否则幅值读数就没有意义。
十倍这条线怎么来的
要让解调后的幅值稳定、相位不失真,一个位移变化周期内需要包含足够多的载波周期。工程上取十倍是个折中:既能保证精度,又不至于把激励频率推得太高——频率越高,涡流损耗和电缆容性负载越明显。
低于十倍不是完全不能用,是精度开始不明不白地掉。你不知道读数偏了多少,标定时也标不出来,因为标定通常是静态做的。
用 FER8 的参数反推运动上限
FER8 样本给的激励是约 3 V RMS(可调 1~3 V RMS)、约 5 kHz(可调 1~10 kHz)。按十倍法则,5 kHz 对应运动频率约 500 Hz;把激励调到 10 kHz,对应上限抬到约 1 kHz。
这里要说清一件事:500 Hz 和 1 kHz 是按十倍法则推算的,不是样本给定的指标。样本只给激励频率范围,没给“可测最高运动频率”。真实可用上限还受变送器带宽、电缆长度、机械结构跟随能力影响。
对多数检具、阀芯、试验机应用,运动频率远低于几百赫兹,这条限制轮不到你操心。真正需要算的是两类场合:伺服阀阀芯的高频抖动测试,以及振动台上的位移测量。
多只探头装在一台设备上
同一台设备装两只以上 LVDT,如果激励频率相同、安装位置又近,两只线圈之间会互相感应,出现拍频或者“串数”——一只动,另一只也跟着变。这种串扰常被当成探头坏了,其实换频率就能解。
处理办法是把激励频率错开。可调范围 1~10 kHz 就有用武之地:一只设 5 kHz,另一只设 7 kHz,滤波和判向都按各自频率做,互不干扰。
频率错开之后还要注意走线。多只探头的电缆并排走时,把信号线与动力线分开,屏蔽单端接地,减少耦合。屏蔽具体怎么接,读数乱跳的排查清单里写过一遍。
怎么判断是激励频率不够
三个现象指向同一个原因:
| 现象 | 说明 |
|---|---|
| 快速运动时读数偏小 | 载波不足,解调包络被削顶 |
| 读数滞后于实际位置 | 相位延迟增大,跟随不上 |
| 示波器上看波形畸变 | 包络不再是干净的调幅波 |
验证办法是把运动速度降下来复测。同一段行程,慢速走一遍、快速走一遍,两个读数对得上说明激励够用;快速时读数偏小,就往上调激励频率再跑一遍。
调完激励频率,变送器的增益和零位要重新对一遍。LDM-1000 这类调理模块,激励和零位是一组配套参数,动了一个,另一个通常也要跟着动。
本文用到的本站数字:FER8 激励约 3 V RMS(可调 1~3 V RMS)、约 5 kHz(可调 1~10 kHz)。
明确没写进 FER 的行业规格:十倍法则、500 Hz 与 1 kHz 运动上限、多探头频率错开,均为行业通行做法或按法则推算,FER 样本未列“可测最高运动频率”这一指标。