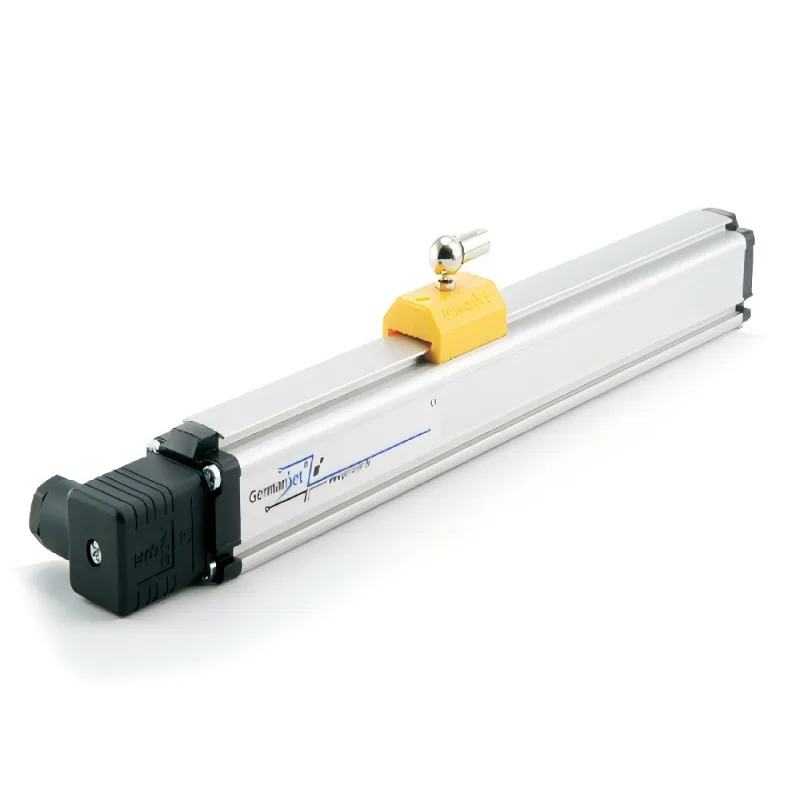
Germanjet德敏哲磁致伸缩位移传感器的高频高速应用,面向快速换向液压缸。这类油缸动作频率高、换向快,位置反馈的刷新率必须跟得上阀的响应,否则闭环跟不上。
高频高速应用的要求
快速换向液压缸常见于压铸机、高频液压机、伺服压装等场合,油缸换向频繁、速度快。位置反馈要做到:
- 刷新率高:位置值更新要快,控制器才能实时跟踪位置。
- 响应快:从传感器到控制器的延迟要小,反馈滞后会导致控制震荡。
- 绝对位置:换向频繁的场合,绝对位置免回零,动作更可靠。
高频高速为什么对位移传感器是考验,原因在于闭环控制对"实时性"的依赖。油缸换向在一瞬间完成,如果位置反馈晚到几十毫秒,控制器执行的还是上一个位置的状态,闭环就会来回震荡,位置控制不稳定,甚至产生撞机风险。所以高频场合,把反馈的刷新率和延迟放在第一位。
刷新率要匹配阀响应
选型和调试时,一个关键原则:传感器的刷新率要匹配伺服阀的响应速度。
- 阀响应快、传感器刷新慢:反馈跟不上执行,闭环震荡,位置控制不稳。
- 传感器刷新快、阀响应慢:反馈再快执行也跟不上,瓶颈在阀。
合理的做法是:先确认伺服阀的响应带宽,再选刷新率不低于(最好高于)阀响应需求的传感器,保证反馈不拖后腿。
这里要提醒的是,一味追求最高刷新率未必划算。刷新率越高,往往意味着对信号处理和功耗的要求越高,成本也上去了。匹配才是关键——找到阀响应带宽,选一个略高于它的刷新率即可,既保证闭环稳定,又不造成浪费。
安装和布线的要点
- 测杆同心:高频动作对测杆受力敏感,测杆必须和油缸同心,不同心测杆疲劳损坏风险高。
- 电缆宜短:高频应用的信号电缆尽量短,减少传输延迟和干扰引入。
- 电缆屏蔽:信号线用屏蔽线,屏蔽层单端接地,避开动力线和阀的驱动线。
- 供电稳定:高频动作时电流波动大,传感器供电要稳定,避免电压波动影响输出。
高频动作时,测杆反复承受交变载荷,对同心度和刚度要求比普通应用高。测量杆一旦偏心,交变载荷会集中到一侧,长期运行容易疲劳开裂。所以高频应用在安装时要格外仔细对中,必要时在订货时就把刚性加粗或加强的型号告诉厂家。
控制器扫描周期的配合
控制器侧的设置也要跟上:
- 扫描周期不要慢于传感器刷新:控制器读取位置的周期要快于或等于传感器刷新率,否则位置更新被控制器“丢掉”。
- 滤波参数:高频应用的滤波要谨慎,滤波太狠会把高频信号滤掉,位置变化滞后。
高频高速应用的要点:传感器刷新率和阀响应匹配、测杆同心、电缆短、屏蔽好、控制器扫描跟得上。这几项做好,快速换向油缸的位置控制才稳得住。
再补充一个实际选型的建议:高频高速场合,磁致伸缩位移传感器内部有几种不同的信号处理芯片,刷新率从几千赫兹到更高不等。定选型时,把"油缸最高换向频率 + 伺服阀响应带宽"这两个数据提供给厂家,由厂家匹配对应刷新率的型号,一次就能选对,避免到现场才发现响应跟不上。
高频高速的磁致伸缩位移传感器,凭借非接触、绝对位置、高刷新率的特性,能很好地跟上快速换向油缸的动作节奏。把刷新率、同心度、布线和控制器扫描这几项都把握住,高频液压位置控制就能稳定可靠地运行。
相关产品:LVDT在伺服阀里的作用