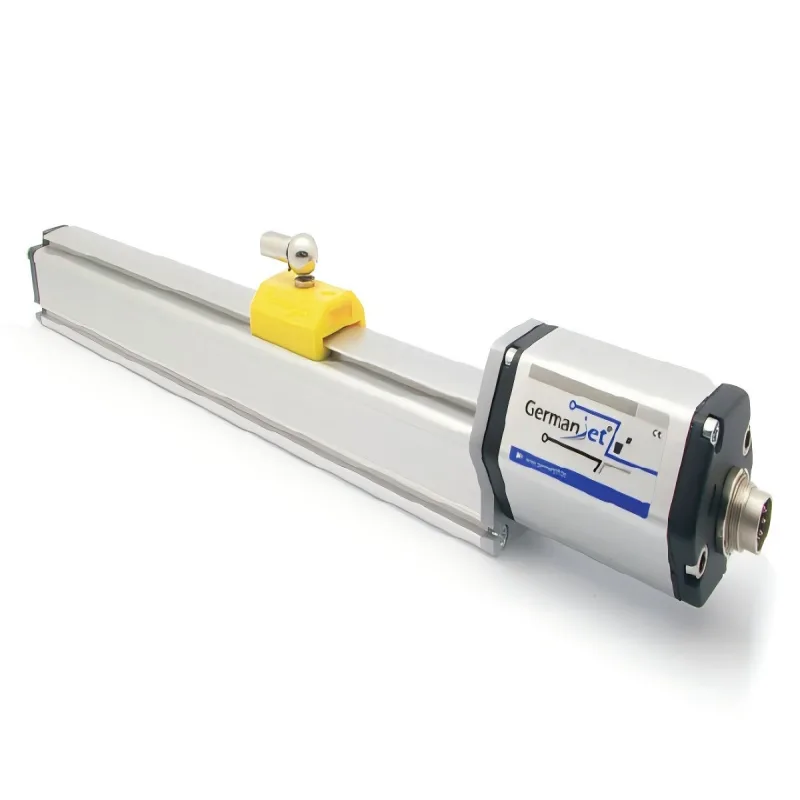
德敏哲Germanjet磁致伸缩位移传感器的CANbus输出,把位置数据直接送进CAN网络,供PLC、控制器或者上位机读取。数字量传输抗干扰能力强,适合现场干扰多、距离长的场合。
CANbus输出的特点
相比模拟量输出(0-10V、4-20mA),CANbus是数字通讯,位置值以数据帧的形式在总线上传输:
- 抗干扰强:数字信号对干扰的容忍度比模拟量高,长距离传输不易衰减。
- 多节点:一条CAN总线可以挂多个传感器,适合多油缸、多位置的采集。
- 实时性:CAN总线优先级仲裁机制,关键数据可以保证实时送达。
- 免AD转换:位置值直接是数字量,不需要模拟量模块转换,精度不打折。
这里"免AD转换"值得展开说一下。模拟量方案里,传感器输出一个0-10V电压,PLC再通过模拟量输入模块把这个电压换算成位置。但现场线路上电压会有衰减、漂移,换算出来的位置就有误差。CANbus把位置值以数字帧直接送进总线,PLC读到的就是位置本身,中间没有模拟-数字转换的损耗,精度更高、也更稳定。
上电前的配置
CANbus传感器不是接上就能用,三个参数必须先设置对:
- 节点号(Node ID):每个传感器的节点号在总线上必须唯一,重复了设备就冲突。
- 波特率:传感器、PLC、网关的波特率必须一致(如500K、250K),不一致通讯建立不起来。
- 终端电阻:总线两端各接一个120Ω终端电阻,防止信号反射。
这三个参数任何一个不对,都会出现通讯异常:时通时断、数据错乱、偶尔掉线。
其中终端电阻是最容易被忽略的。CAN总线对信号反射非常敏感,波形反射会导致误码、丢帧。总线两端各一个120Ω电阻,是抑制反射的标准做法。如果只有一端接了电阻、或者两端都没接,总线里程一长,数据错误率就明显上升。接电阻的位置也很讲究,必须在总线的物理两端,而不是随便接在两个节点旁。
线缆和布线的要求
- 双绞屏蔽线:CAN信号线必须用双绞屏蔽线,两根信号线(CAN_H、CAN_L)绞在一起抗干扰。
- 与动力线分开:CAN线和动力线、变频器输出线不能长距离平行走线,要分开敷设。必须交叉时垂直交叉。
- 屏蔽层单端接地:屏蔽层接控制器端单端接地,不能两端都接(会形成地环路)。
- 供电稳定:传感器供电和动力电源分开,避免电压波动影响通讯。
现场调试的顺序
- 检查终端电阻:两端120Ω是否都接上。
- 核对节点号和波特率:和总线上的其他设备逐一比对。
- 查接线:CAN_H、CAN_L是否接反,屏蔽层接地是否正确。
- 查布线:是否和动力线长距离平行。
- 通电后看数据:位置值能否稳定读取,跳动时按上述顺序排查。
现场调试如果有多个传感器要组网,建议先把每个传感器的节点号都记下来,做一张表。这样排查掉线时,对照表就能快速定位是哪个节点号异常,再单独去查那根传感器。多轴联动(多缸同步)的场合,用CANbus把多根传感器挂一条总线,控制器统一读取,配合更简单,也方便做同步控制。
CANbus输出的磁致伸缩传感器,配置对了、线布好了,位置数据在总线上稳定传输,是抗干扰要求高的现场的好选择。