高空作业车广泛应用于电力、风电、路灯、市政、园林、通讯、机场、造船、交通、广告、摄影等高空作业领域,它具有应用范围广、机动灵活、转移迅速方便等优点,其适应性较高,有着广阔的应用发展前景。由于高空作业车臂架的非线性变形较大、操纵失误引起过大的惯性力、支撑面的突然沉沦或过大的风力作用等原因,高空作业车作业时会出现突然丧失稳定性的现象,有时甚至会发生倾翻。据不完全统计,由于高空作业车倾翻导致的安全事故占该车型事故总数的60%-70%。因此,研究高空作业汽车防倾翻预警系统具有深刻的现实意义。
防倾翻预警要测什么
高空作业车的稳定性,关键取决于两个方面:一是臂架的实时高度和角度,二是整车的倾翻力矩。当臂架伸出过高、外伸过长,或者支撑腿没有完全撑开、地面沉降,都可能诱发失稳。要提前预警,就得实时掌握:
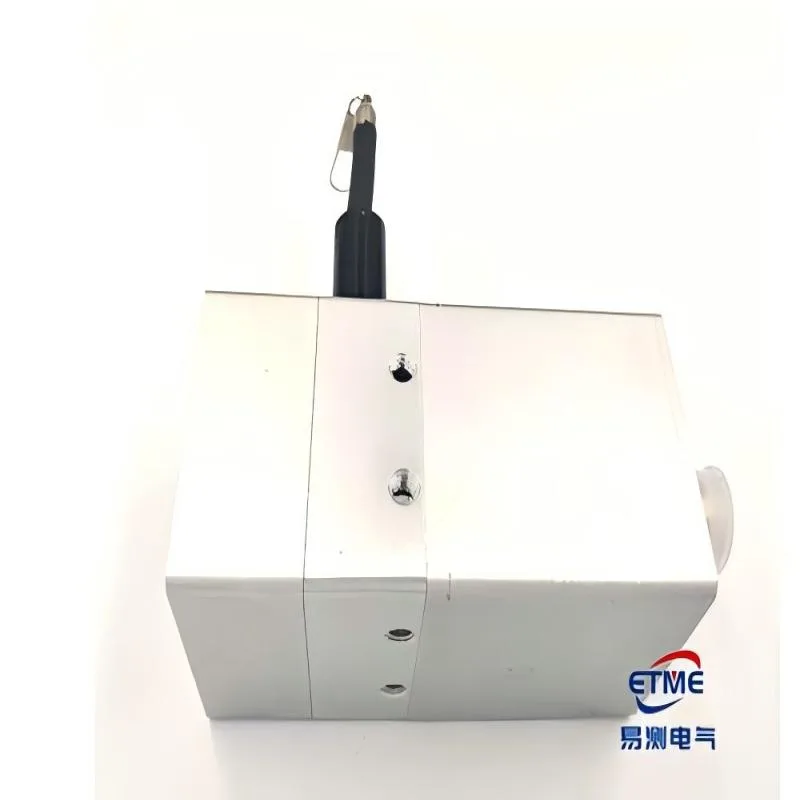
- 臂架高度:主臂/副臂伸出的行程,用拉绳位移传感器直接测。
- 臂架倾角:臂架与水平面的角度,用角度传感器测。
- 底盘水平度:整车是否倾斜,用倾角/水平传感器判断。
把这几路信号汇总给单片机,一旦逼近失稳边界,就联动报警器发出预警,甚至限制臂架继续伸出。这就是一套防倾翻预警系统的基础逻辑。
为什么用拉绳测臂架高度
臂架行程一般是几米到十几米,属于长行程。而且高空作业车臂架是非线性变形大、载荷变化频繁,用拉绳位移传感器正好合适:
- 量程大:拉绳传感器量程从几百毫米到几十米都能做,覆盖臂架全伸。
- 安装灵活:传感器体装在小臂或转台附近,钢丝连到臂尖,不用改动伸缩机构。
- 绝对输出:配绝对值编码,断电后臂架位置不丢,符合安全监控的要求。
拉绳传感器通过钢丝把臂架的伸缩位移转成旋转编码器信号,本质是把直线位移变成可读的电信号,很适合高空作业车这种外置安装、量程要求大、动作频繁的场合。
传感器选型(本站对应产品)
结合高空作业车的臂架行程和环境(户外、有风、有振动、可能淋雨),选型建议:
| 检测对象 | 推荐类型 | 说明 |
|---|---|---|
| 臂架高度 | EPS-S/M型拉绳(支架安装式) | 量程覆盖臂架行程,外置装,不改结构 |
| 臂架倾角 | 角度/倾角传感器 | 测臂架与水平夹角,判断失稳趋势 |
| 底盘水平 | 倾角传感器 | 判断整车是否倾斜,支撑是否到位 |
拉绳端配绝对输出或增量脉冲均可,配合单片机的采集和报警逻辑,形成完整的预警闭环。
安装调试要点
- 拉绳钢丝顺着臂架伸缩方向布置,不能斜拉,出绳对中。
- 传感器固定牢靠,支座避开臂架剧烈振动区,防止传感器被带偏。
- 户外环境选防护型号,电缆穿管防水,接头密封。
- 标定时,把臂架收到最小位置对应的读数设为零位,全伸出核对满量程。
- 系统联调时,模拟几种失稳工况(臂架超伸、地面沉降),确认报警阈值触发正确。
一把比较成熟的做法,是把防倾翻预警做成一整套闭环:传感器实时采位置和角度 → 单片机/控制器做失稳判定 → 达到阈值就给操作员声光预警 → 严重时自动禁止臂架继续伸出或强制收回。这样不是等到已经翻了才报警,而是提前在人能反应的阶段给出提示。拉绳位移传感器在其中的角色,就是稳定、准确地提供臂架行程这一步原始数据,数据准了,后面的失稳判断才可靠。
另外要提醒一句,高空作业车属于特种设备,加装这类位移/角度监测,选型和安装最好和整车电气系统、安全逻辑一起通盘考虑,避免和原车的限位、超载保护冲突,做到互为补充而不是互相干扰。
高空作业车防倾翻,用拉绳测臂架行程是量程大、易安装的方案,配合角度传感器和单片机报警逻辑,能有效降低倾翻事故率。这是安全监控类应用里,拉绳位移传感器一个典型的实用场景。易测电气可为高空作业车防倾翻预警提供拉绳位移传感器与角度传感器的配套选型,欢迎咨询。